ROBO-FLAKKO
Der Roboter führt das Werkstück an das Werkzeug: Kanten und Konturen präparieren, Primär- und Sekundärgrat entfernen — in einer geschlossenen Zelle mit Wechselwerkzeugen und Greifern auf Ihr Bauteil.
Modulare FLAKKOTIER-Zelle
Hochpräzise Kontur-Präparation
- 1 bis 3 Aggregate vom Typ Zirkular- oder Plan-FLAKKO, 200 – 1'500 U/min
- 1 bis 3 Hochfrequenzspindeln 8'000 – 25'000 U/min mit pneumatischer Schnellspannung für Pinsel-, Rohr- und Sonderbürsten
- Werkzeugbesatzvermessung mit Acoustic Emission System, Werkzeugkontrolle mit RFID, automatischer Werkzeugwechsel aus dem Magazin
- Kundenspezifischer Robotergreifer: Engineering auf Ihre Bauteile, Wechselgreifer, individuelle Aufnahmen
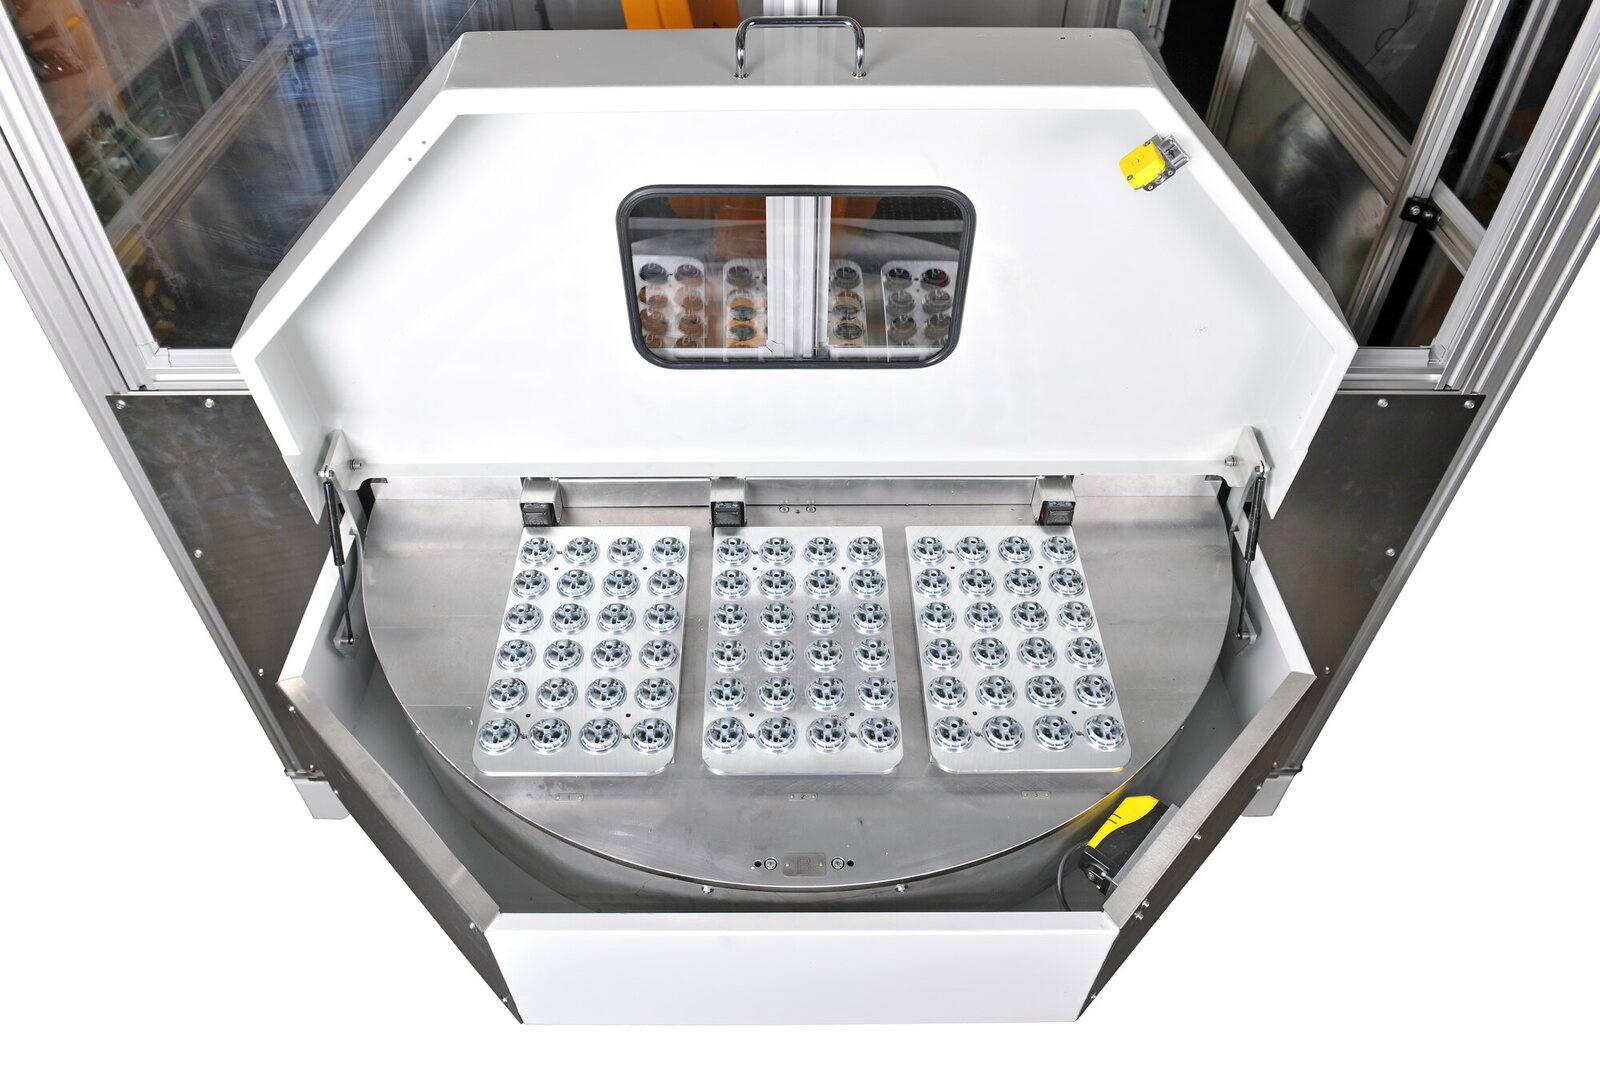
- Wende-Drehtisch 1350 mm mit Paletten oder Lineartransport bis 600 mm Breite — Teilepufferung für die Nacht
- Bedienung über Touchpanel, PROFIN-Software, Fernwartung
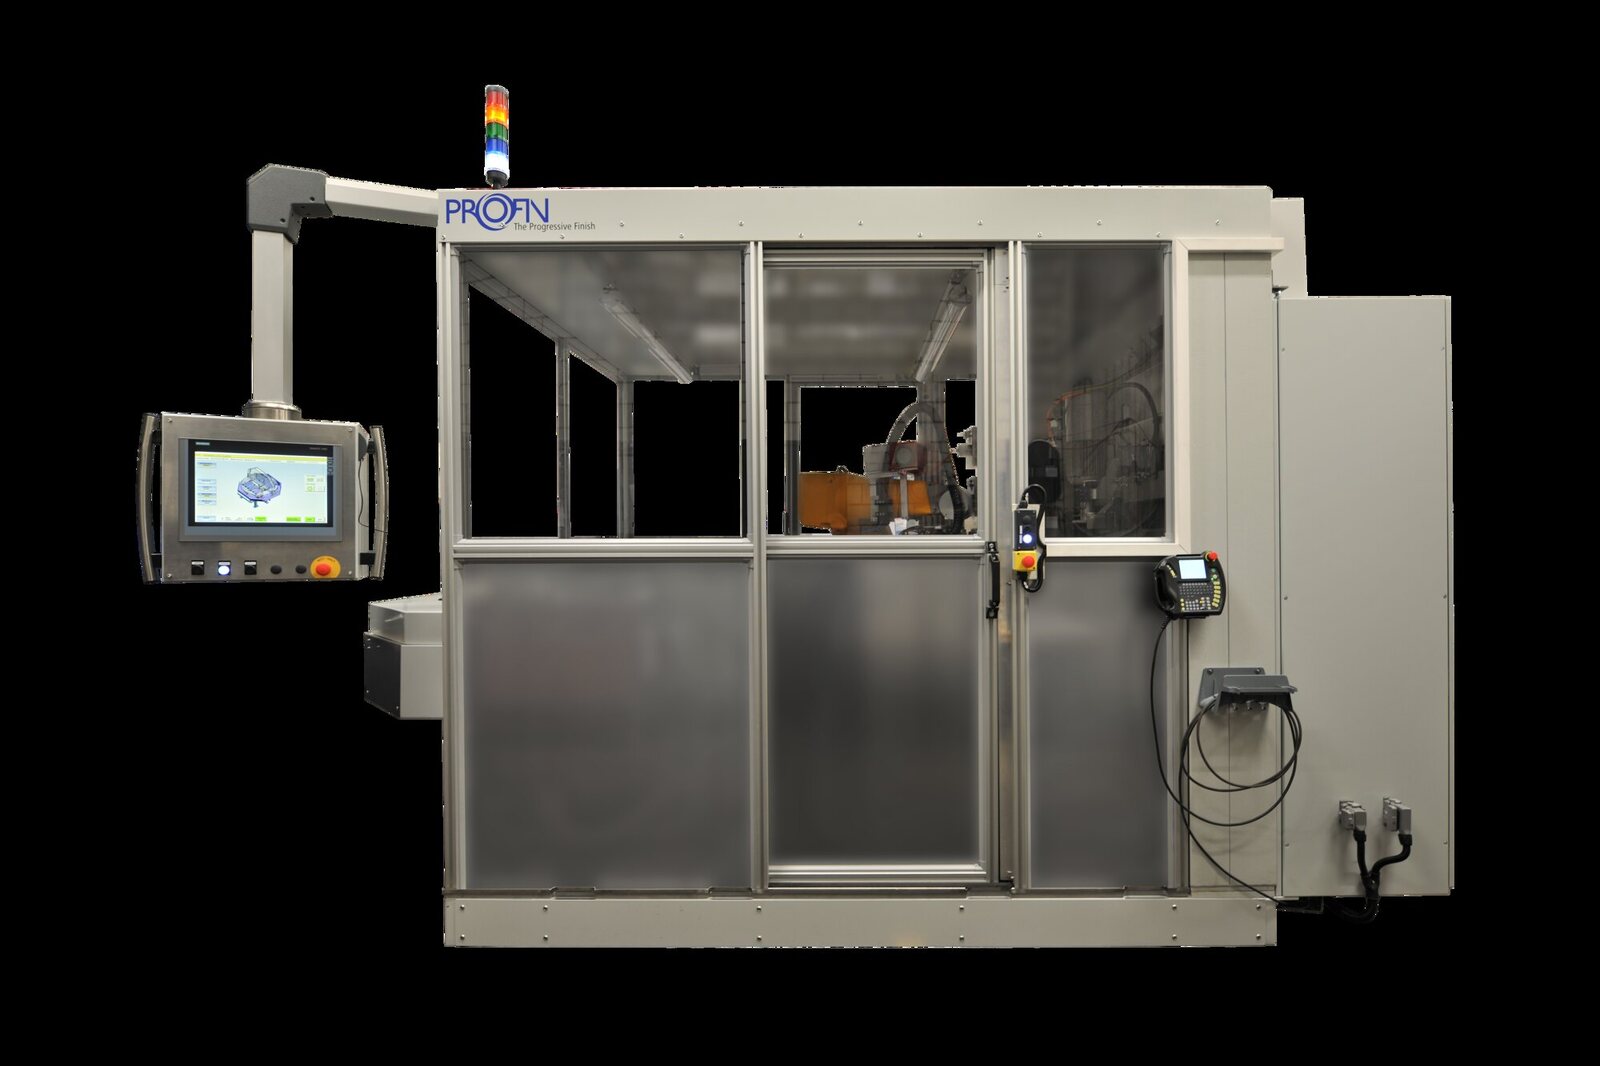
ROBO-FLAKKO Zelle mit Bedienpanel (Foto PROFIN).
Technische Daten
Zelle in Zahlen
| Baugruppe | Wert |
|---|---|
| Hochfrequenzspindeln | 1 – 3, 8'000 – 25'000 U/min |
| Plan- oder Zirkular-FLAKKO | 1 – 3, 200 – 1'500 U/min |
| Wende-Drehtisch | 1350 mm, mit Paletten |
| Lineartransport Ein-/Auslauf oder Durchlauf | Breite bis 600 mm, Werkstückpaletten vom Kunden |
| Plan- / Zirkularwerkzeuge | Ø 80 – 230 mm |
| Pinsel-, Rohr- und Sonderbürsten | 20 – 120 mm, Ø 3 – 10 mm |
Beispiele
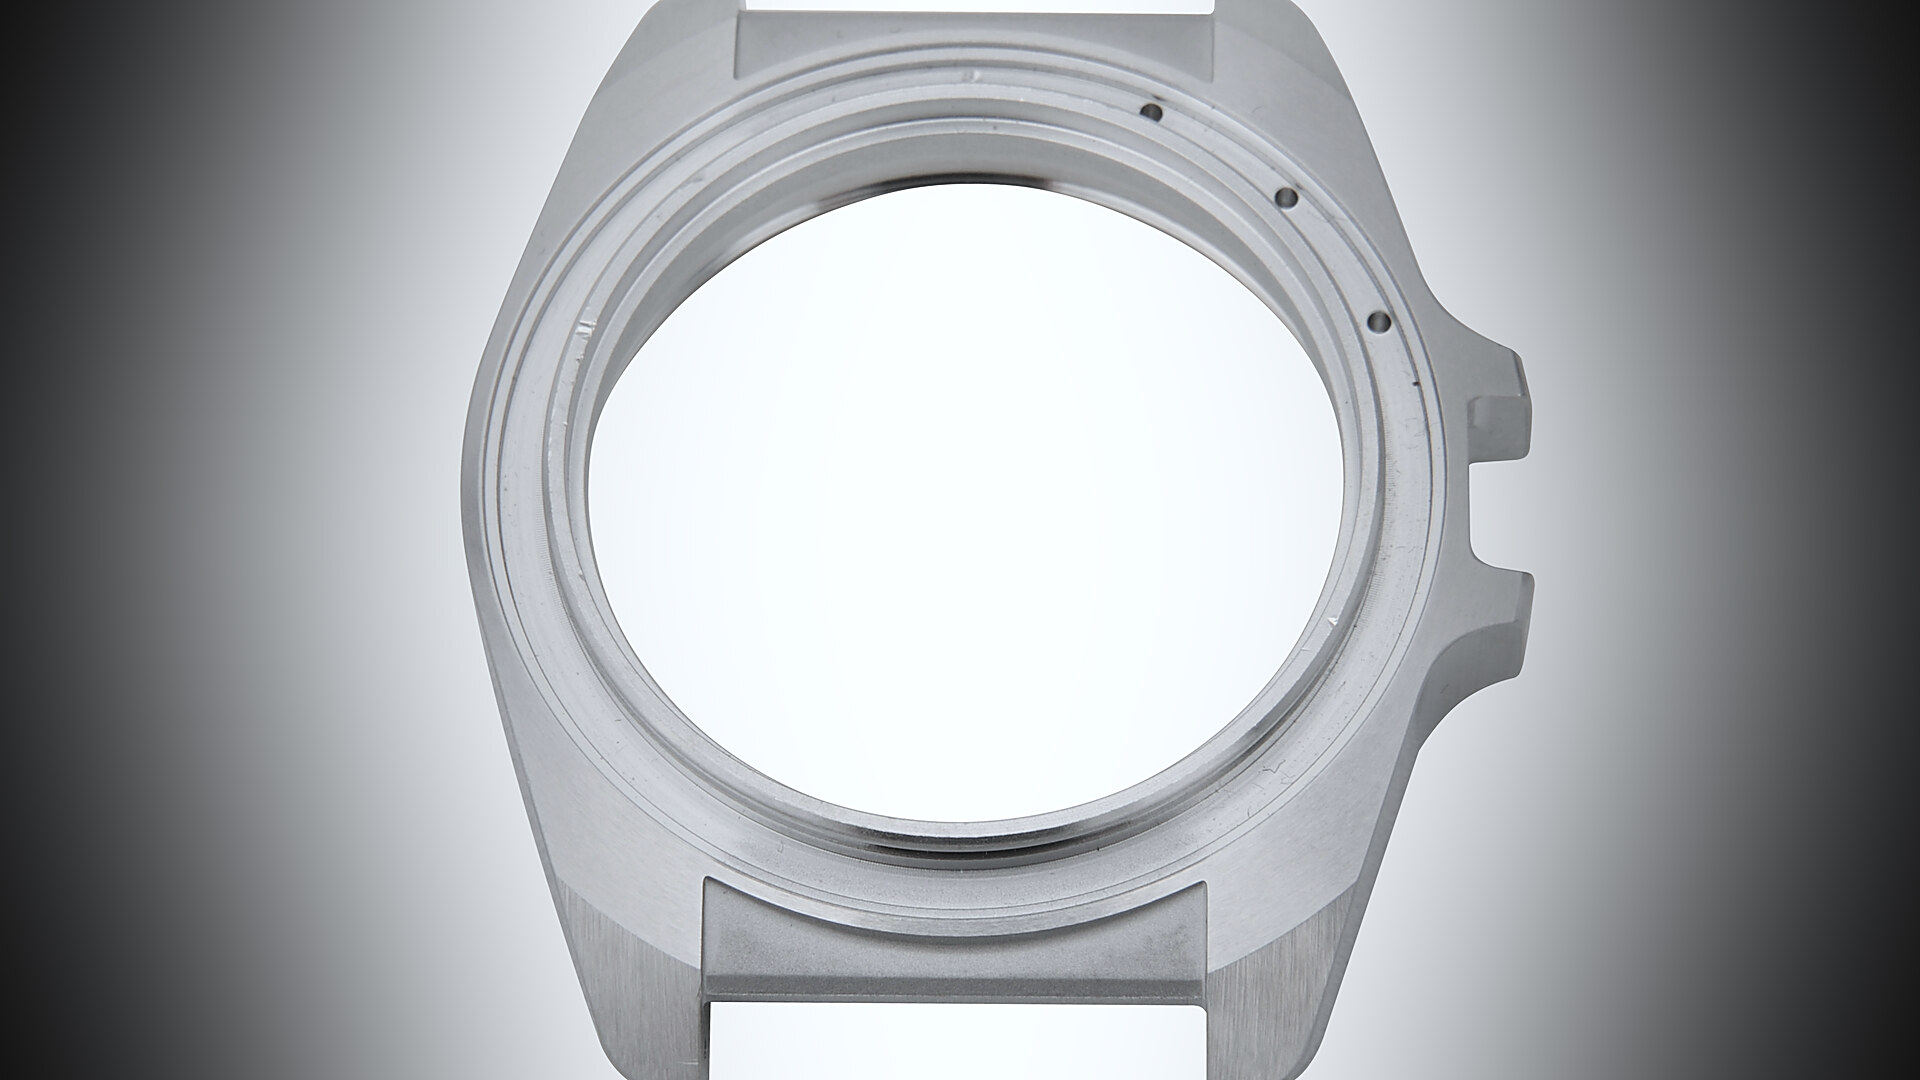
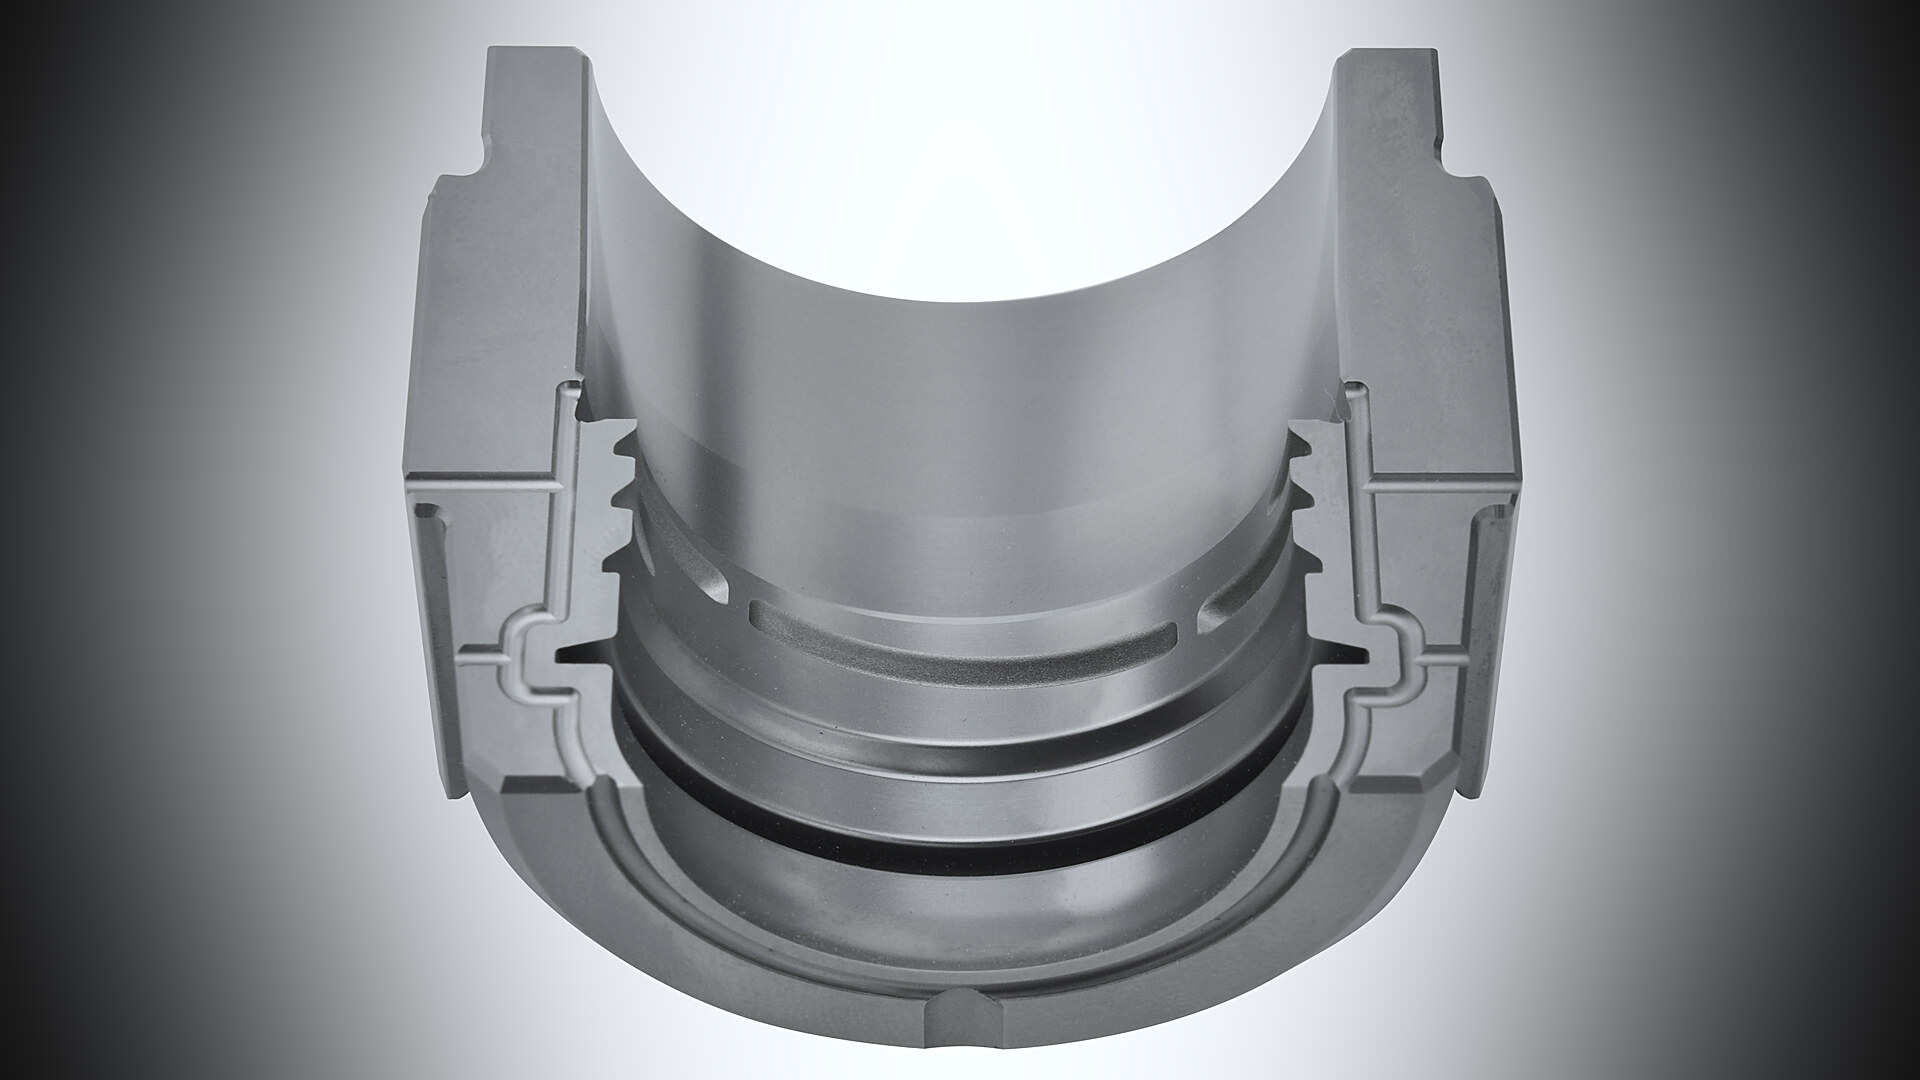
Werkstücke, die der Roboter an das Werkzeug führt
Uhrengehäuse
Aussen- und Innenkonturen am Gehäuse — ohne Kantenabfall, mit definierter Oberfläche.
Gewindeschieber
Innen- und Aussenkanten am Präzisionsteil mit Sonderwerkzeugen in den Hochfrequenzspindeln.
Palette raus, Palette rein
Anwesenheitskontrolle, Teileaufnahme, Bearbeitung, Ablage — die Zelle läuft, der Bediener tauscht Paletten.